
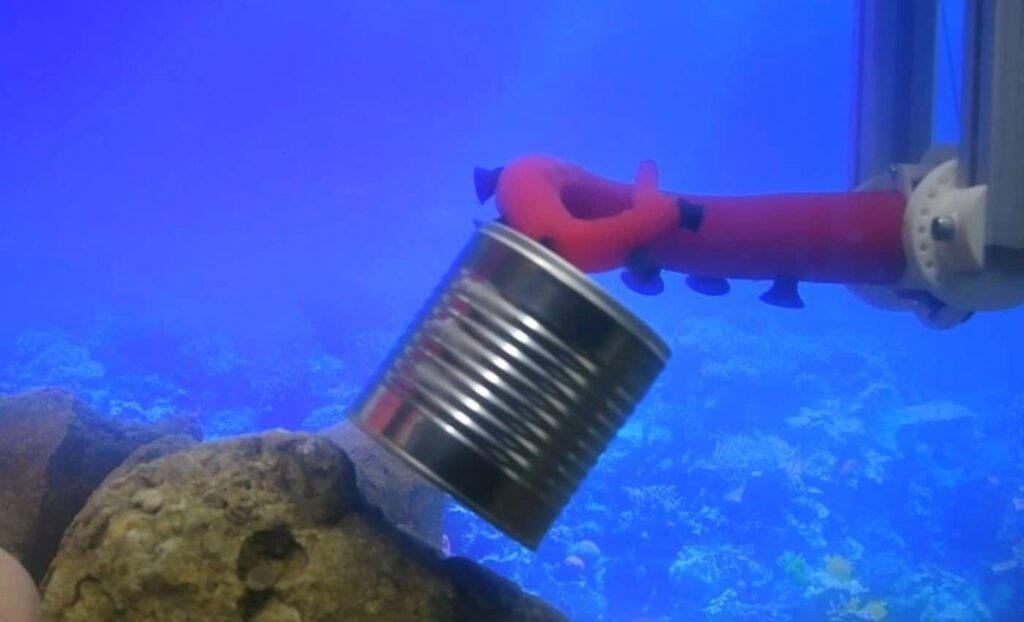
O Braço Robótico: Uma Nova Era na Interação com Objetos
O desenvolvimento de um braço robótico no Instituto Italiano de Tecnologia (IIT), inspirado na complexidade e autonomia dos tentáculos de polvos, marca uma transição significativa na robótica, abrindo uma nova era na interação com objetos. Diferente dos sistemas robóticos convencionais, que dependem fortemente de um controle centralizado para cada movimento e decisão, este protótipo inovador foi concebido para replicar a inteligência distribuída observada na natureza, conferindo ao braço uma capacidade inédita de sentir, adaptar-se e reagir de forma autônoma.
A essência dessa nova abordagem reside na integração de sensores táteis diretamente nas ventosas artificiais do braço. Essa arquitetura descentralizada permite que o robô processe informações sensoriais localmente e tome decisões em tempo real, sem a necessidade de uma intervenção constante de um sistema central. Consequentemente, o braço robótico não apenas detecta o contato com um objeto, mas também avalia características críticas como a força necessária para a manipulação, o peso estimado e a direção ideal para aplicar a aderência. Esta capacidade de autogestão de tarefas manuais eleva o patamar da interação humano-robô e da automação industrial, permitindo um manuseio mais delicado e eficiente.
Inteligência Bioinspirada e Autonomia
A verdadeira inovação deste braço robótico transcende o design físico, mergulhando na lógica biológica dos polvos. Assim como os tentáculos desses cefalópodes possuem uma vasta rede de neurônios distribuídos que lhes conferem movimentos e respostas parcialmente autônomas, o braço do IIT foi projetado para operar com uma inteligência similarmente distribuída. Cada ventosa artificial atua como uma unidade sensorial e decisória semiautônoma, permitindo que o sistema como um todo reaja a estímulos de maneira mais fluida e intuitiva. Essa biomimética não se limita à estética, mas se estende profundamente à funcionalidade e à capacidade de processamento de informações.
Essa autonomia localizada representa um avanço crucial, pois capacita o braço robótico a realizar ações complexas, como agarrar objetos de variados formatos e texturas, mesmo em condições adversas como ambientes submersos. A habilidade de “tomar decisões” em tempo real e ajustar a força de aderência de maneira dinâmica sem um controle central rígido, significa que o braço pode se adaptar a situações inesperadas e manipular itens com uma delicadeza e precisão que antes eram difíceis de alcançar com a robótica tradicional.
Mecanismo Tátil Avançado e Adaptação
O coração da capacidade sensorial do braço robótico reside em seu inovador sistema tátil. Cada uma das dez ventosas artificiais, distribuídas ao longo dos 40 centímetros do protótipo, é equipada com um sofisticado “anel de luz” interno. Ao entrar em contato com um objeto, a deformação física da ventosa altera a reflexão da luz dentro desse anel. Essas mudanças sutis são detectadas por sensores de luz integrados, que as interpretam para extrair informações cruciais.
Os dados coletados pelos sensores não se restringem a um simples “toque”; eles fornecem uma análise detalhada sobre a intensidade e a direção da força exercida pelo objeto. Com base nessas informações, o braço ajusta instantaneamente sua aderência, aumentando ou diminuindo a força de sucção conforme a necessidade. Essa capacidade de modulação fina da força permite que o robô manuseie desde objetos frágeis, que exigem um toque delicado, até itens pesados, que demandam uma pegada firme, sem danificar ou soltar o item. A agilidade e a precisão dessa adaptação em tempo real consolidam o braço robótico como um marco na interação inteligente e adaptativa com o mundo físico.
A Inspiração Biológica: Como a Natureza Guia a Robótica
A robótica contemporânea busca constantemente soluções inovadoras, e um dos caminhos mais promissores reside na biomimética, ou seja, na inspiração direta dos sistemas e mecanismos encontrados na natureza. No contexto do desenvolvimento de braços robóticos táteis, a observação dos polvos e seus tentáculos revela um modelo excepcional que vai muito além de uma mera semelhança estética. A natureza, neste caso, atua como um guia fundamental para a criação de tecnologias com capacidades de interação e autonomia aprimoradas.
A principal fonte de inspiração biológica para o braço robótico desenvolvido pelo Instituto Italiano de Tecnologia (IIT) reside na intrincada arquitetura neural dos tentáculos de polvos. Diferentemente de muitos sistemas robóticos que dependem de um controle centralizado, os polvos possuem uma vasta concentração de neurônios distribuídos ao longo de seus tentáculos. Essa distribuição permite que os tentáculos realizem movimentos complexos e ofereçam respostas a estímulos externos de forma semiautônoma, sem a necessidade de um comando contínuo do cérebro central. Esse princípio de inteligência distribuída foi o pilar para o design funcional do braço robótico, visando replicar essa capacidade de decisão e adaptação local.
Mecanismos Bioinspirados na Robótica
Para mimetizar a autonomia sensorial e motora dos tentáculos de polvo, o braço robótico foi projetado com sensores integrados diretamente em suas ventosas artificiais. Cada ventosa incorpora um sistema independente, descrito como um ‘anel de luz’. Ao entrar em contato com um objeto, a ventosa sofre uma deformação que altera a reflexão da luz em seu interior. Essa variação luminosa é captada pelos sensores internos, que processam a informação localmente.
A interpretação dessas mudanças na reflexão da luz permite que os sensores das ventosas determinem não apenas a presença de um objeto, mas também informações cruciais como a intensidade da força aplicada, a direção dessa força e até mesmo uma estimativa do peso do objeto. A partir desses dados sensoriais em tempo real, o braço robótico pode ajustar sua aderência de forma autônoma, aumentando ou diminuindo a força de sucção conforme a necessidade. Essa capacidade de adaptação dinâmica e localizada é uma reprodução direta da eficiência dos sistemas biológicos, permitindo que o robô manipule uma variedade de objetos com diferentes formas e superfícies, e responda rapidamente a interações imprevistas no ambiente, inclusive submerso.
Sensores Táteis Autônomos: O Segredo das Ventosas Inteligentes
A inteligência tátil do braço robótico inspirado em polvos reside, primordialmente, na engenharia avançada de seus sensores táteis, que são intrinsecamente integrados às ventosas artificiais. Emulando a notável autonomia e destreza dos tentáculos de polvos, que possuem uma vasta rede de neurônios distribuídos para processamento local, o sistema robótico foi concebido para replicar essa lógica biológica. Isso permite que as ventosas não apenas detectem o contato, mas também “tomem decisões” e adaptem suas ações sem depender exclusivamente de um controle central rígido.
O mecanismo por trás dessas ventosas inteligentes é sofisticado e baseado em princípios ópticos. Cada ventosa artificial é equipada com um sistema independente, metaforicamente descrito como um “anel de luz”. Ao entrar em contato com um objeto, a estrutura flexível da ventosa sofre uma deformação mínima. Essa alteração física é imediatamente traduzida em uma mudança na reflexão da luz dentro do anel, funcionando como um feedback sensorial em tempo real.
A interpretação dessas mudanças na reflexão luminosa é o segredo para a autonomia das ventosas. Os sensores acoplados são capazes de ir além da simples detecção de toque, extraindo dados cruciais como a intensidade e a direção da força de contato, o peso aproximado do objeto e a força ideal necessária para uma aderência segura e estável. Essa capacidade de percepção detalhada transforma cada ventosa em uma unidade de processamento local com funcionalidade quase neuronal.
Com base nessas informações dinâmicas, o braço robótico ajusta a sua aderência de forma autônoma e imediata. O sistema avalia a necessidade de aumentar ou diminuir a força de sucção para garantir a manipulação segura do objeto. Essa inteligência distribuída confere ao braço uma adaptabilidade excepcional, permitindo-lhe interagir com objetos de diferentes formatos, tamanhos e texturas, além de reagir agilmente a qualquer alteração na interação, mesmo em ambientes desafiadores como o subaquático. É a essência da sua capacidade de sentir e agarrar objetos de forma autônoma.
Capacidades Atuais e Desafios Futuros do Protótipo
O protótipo de braço robótico desenvolvido pelo Instituto Italiano de Tecnologia (IIT) apresenta capacidades notáveis, consolidando o conceito de um sistema tátil biomimético. Inspirado nos tentáculos de polvos, este dispositivo consegue detectar o contato com objetos, avaliar a força necessária para a manipulação e, de forma autônoma, realizar o agarre. Sua arquitetura distribuída de sensores táteis, integrados diretamente nas ventosas artificiais, permite que o robô ‘tome decisões’ localizadas e adapte seus movimentos em tempo real, operando eficientemente inclusive em ambientes aquáticos, conforme demonstrado no estudo publicado na Nature Machine Intelligence.
Central para suas capacidades é o sistema de ventosas artificiais, cada uma equipada com sensores de luz que monitoram deformações. Essas mudanças na reflexão da luz, causadas pelo contato com um objeto, são interpretadas pelos sensores para determinar não apenas a presença, mas também a intensidade e a direção da força de contato. Este feedback localizado habilita o braço a ajustar automaticamente a pressão de sua pegada, seja aumentando ou reduzindo a força exercida, sem depender de um controle centralizado para cada microajuste, replicando a lógica neural distribuída dos tentáculos de polvos.
Atualmente, o protótipo, com aproximadamente 40 centímetros de comprimento e equipado com 10 ventosas artificiais, foi testado com sucesso na identificação e agarre de diversos tipos de objetos. Esta capacidade de adaptação em tempo real permite que o braço manipule itens com variados formatos e superfícies, reagindo dinamicamente a quaisquer alterações durante a interação. A funcionalidade em ambientes subaquáticos amplia significativamente o leque de potenciais aplicações, desde exploração marinha até manutenção de infraestruturas submersas.
Desafios Futuros do Protótipo
Apesar das capacidades promissoras, o desenvolvimento futuro do braço robótico enfrenta diversos desafios para sua aplicação em larga escala e em cenários mais complexos. Um dos principais é aprimorar a versatilidade na manipulação de uma gama ainda maior de objetos, incluindo aqueles com superfícies extremamente lisas, porosas, irregulares ou frágeis, exigindo um controle ainda mais refinado da força e da sensibilidade tátil. A integração com sistemas de visão computacional será crucial para aprimorar a percepção espacial e o planejamento de tarefas em ambientes dinâmicos.
Outro desafio reside na escalabilidade e na otimização para diferentes aplicações. Isso envolve aprimorar a velocidade de agarre e manipulação para tarefas industriais de alta cadência, bem como adaptar o tamanho e o número de ventosas para propósitos específicos, como cirurgias minimamente invasivas ou manuseio de componentes delicados. A robustez e a durabilidade do sistema em uso contínuo e em condições ambientais adversas, juntamente com a otimização do consumo energético para operações autônomas prolongadas, também são áreas críticas de desenvolvimento.
Finalmente, a capacidade de operar de forma confiável em ambientes imprevisíveis e não estruturados representa um desafio significativo. Cenários com iluminação variável, presença de obstáculos móveis ou alterações na temperatura e pressão requerem que o braço robótico não apenas reaja ao contato, mas também antecipe e planeje suas ações de forma mais sofisticada, integrando percepção e cognição para superar as incertezas inerentes a esses contextos.
Aplicações Potenciais: De Ambientes Aquáticos à Coleta Delicada
A inovação do braço robótico inspirado em polvos, com sua capacidade intrínseca de sentir contato, avaliar forças e adaptar a pegada autonomamente, abre um vasto leque de aplicações potenciais. Sua flexibilidade e adaptabilidade o posicionam como uma solução promissora para desafios em ambientes diversos, desde os mais extremos e inóspitos até aqueles que exigem a máxima delicadeza e precisão.
A versatilidade deste braço robótico tátil, capaz de operar com autonomia e sensibilidade em cenários complexos, sublinha seu potencial transformador. A capacidade de integrar percepção tátil e decisão localizada no manipulador representa um avanço significativo para a robótica, ampliando as fronteiras do que pode ser alcançado em termos de interação homem-máquina e automação inteligente.
Manuseio Subaquático e em Ambientes Hostis
Uma das capacidades distintivas deste braço robótico é sua funcionalidade comprovada em ambientes submersos. A robustez de seus sensores e a capacidade de operar eficazmente debaixo d’água o tornam ideal para uma série de tarefas aquáticas, como a inspeção e manutenção de infraestruturas submarinas, como oleodutos e plataformas de energia eólica offshore. Além disso, pode ser empregado na exploração oceanográfica para coletar amostras delicadas de organismos ou sedimentos, na arqueologia subaquática para manipular artefatos frágeis, ou em operações de busca e resgate em condições desafiadoras.
Para além do ambiente aquático, a autonomia e a sensibilidade do sistema o tornam adequado para ambientes hostis onde a presença humana é arriscada. Isso inclui a manipulação de materiais perigosos em indústrias químicas ou nucleares, a desativação de explosivos, ou a inspeção e reparo em locais com altas temperaturas, pressões extremas ou irradiação.
Coleta Delicada e Manufatura Avançada
A capacidade do braço de ajustar sua aderência e força de forma autônoma é crucial para o manuseio de objetos frágeis ou de geometria complexa. Na indústria alimentícia, ele pode manipular frutas, vegetais e produtos de confeitaria sem danificá-los, otimizando processos de embalagem e classificação. Em setores como eletrônica e montagem de microcomponentes, a precisão e a suavidade da pegada permitem a manipulação de peças minúsculas e sensíveis, reduzindo taxas de erro e desperdício.
Em contextos biomédicos, as aplicações podem incluir a manipulação de tecidos e órgãos em pesquisa, a assistência em procedimentos cirúrgicos que demandam extrema delicadeza e precisão, ou o desenvolvimento de próteses avançadas que replicam a sensibilidade e destreza de um membro natural. A interface tátil permite que o robô interaja com objetos que variam em peso, textura e forma, desde um ovo até um item macio e irregular, garantindo uma manipulação segura e eficiente sem a necessidade de pré-programação extensiva para cada tipo de objeto.
Fonte: https://olhardigital.com.br

Yuri Martins é um entusiasta em tecnologia apaixonado por explorar as últimas tendências e inovações do setor. Desde a infância, ele se fascina com a capacidade da tecnologia de transformar vidas. Com vasto conhecimento, Yuri compartilha dicas e insights em seu blog e redes sociais, tornando a tecnologia mais acessível para todos.





