
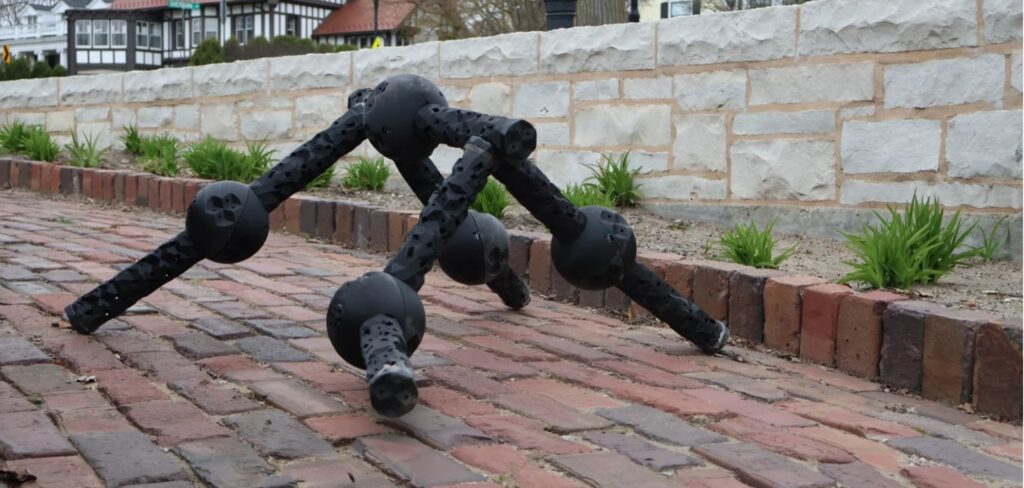
Adentre o universo da robótica de ponta com o conceito do Robô Modular Indestrutível. Conheça a “Metamáquina com Pernas”, um design inovador que redefine adaptação e resiliência em diversos terrenos. Descubra como a inteligência artificial é a força motriz por trás da evolução e capacidade singular deste robô de superar obstáculos.
A Metamáquina com Pernas: Design Modular Inovador
A “Metamáquina com Pernas” representa um avanço significativo no design robótico, afastando-se dos sistemas rígidos e específicos para introduzir uma arquitetura modular inovadora. Desenvolvida por pesquisadores da Northwestern University, esta metamáquina é composta por unidades independentes que se conectam, cada qual equipada com um sistema computacional próprio. Essa autonomia permite que cada módulo opere individualmente ou em conjunto, conferindo ao robô uma capacidade sem precedentes de adaptação e resiliência.
O design de cada módulo é notavelmente simples, consistindo em um corpo central e duas “pernas” que giram em um único eixo. Individualmente, um módulo pode executar movimentos básicos como rolar, girar ou saltar. No entanto, é na combinação dessas unidades que a metamáquina revela sua complexidade e potencial. Ao se conectarem, os módulos colaboram para executar movimentos mais sofisticados, adaptando-se dinamicamente ao ambiente e superando obstáculos de forma eficiente, sem a necessidade de padrões de movimento predefinidos.
A flexibilidade inerente a este design modular confere à metamáquina uma notável capacidade de se adaptar a uma vasta gama de terrenos. Em testes, o robô demonstrou proficiência em navegar por superfícies desafiadoras como grama, cascalho e lama, ajustando seu comportamento conforme as condições. Mais impressionante ainda é a sua resiliência: se uma parte do robô se solta ou é danificada, os módulos restantes são capazes de reorganizar seus movimentos e continuar operando, muitas vezes mesmo após a perda de uma “perna” inteira ou a divisão em partes menores. Esta capacidade de auto-reparação funcional é um dos pilares do design indestrutível e adaptável do robô.
Adaptação e Resiliência em Diversos Terrenos
O robô modular demonstra uma capacidade excepcional de adaptação a uma vasta gama de terrenos. Sua estrutura, composta por unidades independentes, permite que, ao se combinarem, encontrem as formas mais eficazes de locomoção em superfícies desafiadoras, como grama, cascalho e lama, ajustando seu comportamento dinamicamente às condições encontradas sem depender de padrões predefinidos.
Cada módulo possui movimentos intrínsecos, como rolar, girar ou saltar. Essa versatilidade individual, quando orquestrada pelo sistema, possibilita que o robô execute movimentos complexos e não predefinidos. Essa flexibilidade é crucial para que o sistema navegue com eficiência, superando obstáculos e variações no ambiente sem depender de uma programação rígida para cada cenário.
Um dos pilares da inovação é a resiliência do robô frente a danos físicos. Em situações onde há perda de uma ou mais unidades, seja por desprendimento ou avaria, os módulos remanescentes são capazes de reorganizar suas interações e continuar a função de locomoção. O sistema demonstra aptidão para operar mesmo após a perda de partes significativas, como uma ‘perna’ inteira, ou quando dividido em segmentos menores, garantindo a continuidade da missão.
A fusão entre o design modular e a inteligência artificial permite que o robô não apenas se adapte a diferentes terrenos e desafios, mas também mantenha sua operacionalidade em condições adversas. Essa sinergia resulta em um sistema intrinsecamente resiliente, capaz de operar em partes separadas e de efetuar movimentos variados, o que o torna um exemplo notável de inovação em robótica autônoma.
Inteligência Artificial por Trás da Evolução do Robô
A inteligência artificial (IA) desempenhou um papel fundamental e inovador no desenvolvimento do robô modular. Diferente da abordagem tradicional, onde engenheiros projetam diretamente a estrutura e os movimentos de um robô para tarefas específicas, a equipe da Northwestern University empregou a IA para “evoluir” o design da máquina. Este método permitiu que o robô desenvolvesse sua própria arquitetura e estratégias de locomoção de forma autônoma, sem um projeto final predeterminado.
O processo consistiu em fornecer à inteligência artificial um conjunto de unidades modulares básicas e um objetivo claro: descobrir a maneira mais eficaz de se movimentar. Em vez de uma programação detalhada de cada passo ou configuração, a IA foi incumbida de explorar as possibilidades inerentes à composição modular. Este paradigma de desenvolvimento fomenta a descoberta de soluções que poderiam não ser intuitivas para designers humanos, permitindo que o robô encontre formas eficientes de se locomover sem depender de um padrão fixo.
O Processo de Seleção Evolutiva da IA
Dentro de ambientes de simulação computacional, a IA gerou milhares de configurações e arranjos diferentes para os módulos. Cada configuração representava uma tentativa da “metamáquina com pernas” de alcançar o objetivo de locomoção. Este vasto universo de possibilidades foi o campo onde a inteligência artificial testou diversas combinações e movimentos, simulando sua performance em variados cenários.
As versões do robô que demonstraram maior eficiência na locomoção, ou seja, aquelas que se moviam de forma mais bem-sucedida em direção ao objetivo, foram selecionadas e combinadas. Paralelamente, as configurações menos eficazes foram progressivamente descartadas. Esse processo iterativo, que se assemelha à seleção natural biológica, permitiu à IA refinar continuamente o design e as estratégias de movimento do robô, levando a uma adaptação otimizada e à capacidade de operar mesmo após danos físicos ou perda de módulos.
É importante notar que, apesar da capacidade de “evolução” do design, o sistema atual do robô possui certas limitações intrínsecas ao seu foco. Ele não integra sensores externos para mapeamento do ambiente, não possui consciência de destino e sua percepção é primariamente focada na posição e orientação de seus próprios módulos. Essas características indicam que o potencial da IA nesse contexto está, por enquanto, mais concentrado na otimização estrutural e locomotora do que na navegação autônoma complexa.
Desafios Atuais e Limitações da Tecnologia
Apesar dos avanços significativos na adaptabilidade e resiliência dos robôs modulares desenvolvidos, como a metamáquina com pernas da Northwestern University, a tecnologia ainda enfrenta desafios e limitações cruciais que precisam ser superados para sua aplicação em cenários mais complexos e dinâmicos. Estas restrições são pontos de partida fundamentais para a próxima fase de pesquisa e desenvolvimento, visando transformar um sistema robusto em uma plataforma verdadeiramente autônoma e inteligente.
Uma das principais limitações reside na ausência de sensores externos. Atualmente, o robô não possui a capacidade de perceber o ambiente ao seu redor, o que impede a coleta de informações cruciais sobre obstáculos, mudanças de terreno não detectáveis por sua estrutura modular ou a presença de outros agentes. Essa falta de percepção sensorial externa restringe severamente sua capacidade de tomar decisões informadas e de interagir de forma eficaz com o mundo além de sua própria estrutura física.
Consequentemente à limitação sensorial, o robô não consegue mapear o ambiente nem possui consciência de destino. Sua inteligência artificial, embora sofisticada na otimização de movimentos e reconfigurações estruturais, não está equipada para criar representações espaciais do seu entorno ou para formular e executar planos de navegação para alcançar um objetivo específico. Isso significa que, por enquanto, a adaptabilidade é focada na superação imediata de obstáculos físicos, e não na navegação estratégica ou na execução de tarefas complexas que exigem um entendimento contextual do ambiente.
O sistema atual é predominantemente focado em sua própria estrutura, detectando a posição e orientação dos módulos para coordenar seus movimentos e reconfigurações. Embora essa capacidade de auto-detecção seja vital para a resiliência e a coordenação modular, ela também destaca uma inteligência centrada internamente. Para que esses robôs alcancem seu potencial máximo, a fusão dessa consciência estrutural interna com uma percepção externa abrangente será essencial, permitindo-lhes não apenas se adaptar fisicamente, mas também agir de forma inteligente e proposital no mundo real.
Fonte: https://olhardigital.com.br

Yuri Martins é um entusiasta em tecnologia apaixonado por explorar as últimas tendências e inovações do setor. Desde a infância, ele se fascina com a capacidade da tecnologia de transformar vidas. Com vasto conhecimento, Yuri compartilha dicas e insights em seu blog e redes sociais, tornando a tecnologia mais acessível para todos.





